


A categoria de resultados de tabelas Frequências naturais contém as frequências naturais do sistema não amortecido. Na barra de título da tabela, pode alternar entre os resultados dos casos de carga modais.

Cada frequência do sistema tem um modo próprio correspondente. Os modos próprios são também representados graficamente (ver imagem
Resultados da análise modal
). Selecione o modo próprio no Navegador ou utilize os botões
 e
 para alternar entre os modos próprios (ver imagem
Selecionar modo próprio
). Também pode selecionar a linha correspondente na tabela para apresentar um determinado modo próprio na janela de trabalho.
Frequências naturais
A tabela 'Frequências naturais' (ver imagem Categoria de resultados 'Frequências naturais') fornece uma vista geral dos seguintes resultados do sistema não amortecido:
- Valores próprios
- Frequência angular
- Frequência natural
- Período próprio
A equação do movimento de um sistema com múltiplos graus de liberdade sem amortecimento é calculada com o método de solução predefinido.
M depende neste caso do tipo de matriz de massa .
|
uj |
Componente de translação (j é a direção X/Y/Z) |
|
𝜑j |
Componente de rotação (j é a direção X/Y/Z) |
O valor próprio λ [1/s²] está relacionado com a frequência angular ω [rad/s] através de λi = ωi2. A frequência natural f [Hz] é então derivada com f = ω / (2π). O período próprio T [s] é o inverso da frequência, determinado com T = 1 / f.
Para um sistema com múltiplos graus de liberdade (MDOF – multiple degrees of freedom), existem vários valores próprios λi e os modos próprios correspondentes ui.
Massas modais efetivas

O separador 'Massas modais efetivas' contém uma vista geral dos seguintes resultados:
- Massa modal Mi
- Massa modal efetiva para direções translacionais meX, meY, meZ
- Massa modal efetiva para direções rotacionais meφX, meφY, meφZ
- Fator de massa modal efetiva para direções translacionais fmeX, fmeY, fmeZ
- Fator de massa modal efetiva para direções rotacionais fmφX, fmφY, fmφZ
- Somas dos resultados
As massas modais efetivas descrevem quanta massa é ativada por cada modo próprio do sistema em cada direção.
A massa modal é definida da seguinte forma:
O vetor próprio ui de um modo próprio i está representado na equação Modos próprios. M depende do tipo de matriz de massa .
A massa modal Mi é independente da direção. No entanto, varia em função da Escala dos modos próprios.
As massas modais efetivas mijeff descrevem as massas aceleradas na direção j, sendo j = 1, 2, 3 para translação e j = 4, 5, 6 para rotação – para cada modo próprio i individualmente. Estas massas são independentes da Escala dos modos próprios. Estão diretamente relacionadas com os fatores de participação Γi,j (ver equação Fator de participação).
|
X, Y, Z |
Coordenadas globais do nó de EF em questão |
|
X0, Y0, Z0 |
Coordenadas do centro de gravidade |
A matriz T existe para cada nó de EF.
As massas modais efetivas são definidas da seguinte forma:
No final da tabela é indicada a soma das massas modais efetivas ∑me. Nas direções translacionais, estas somas são iguais à massa total da estrutura ∑M. Excluem-se as massas que não são ativadas, por exemplo, massas em apoios fixos. A massa completa só é atingida quando todos os valores próprios do modelo são calculados.
O fator de massa modal efetiva fme é necessário para decidir se um determinado modo deve ser considerado para o método do espectro de resposta. Por exemplo, na secção 4.3.3.3 da EN 1998-1 está estipulado que «a soma das massas modais efetivas das contribuições modais a considerar atinja pelo menos 90 % da massa total da estrutura» e que «todas as contribuições modais sejam consideradas cujas massas modais efetivas representem mais de 5 % da massa total».
Os fatores de massa modal efetiva fme são definidos da seguinte forma:
Para mais informações sobre a análise modal e os fatores de massa modal efetiva, consulte Meskouris [2] e Tedesco [3].
Fatores de participação
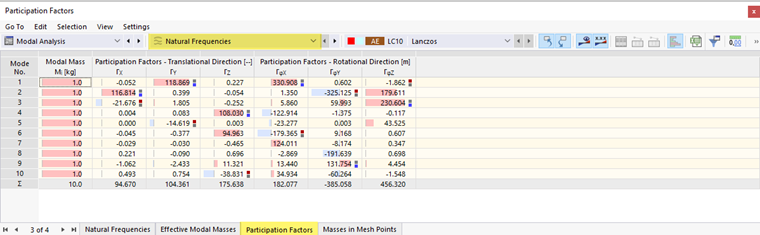
No separador 'Fatores de participação' estão listados os seguintes resultados:
- Massa modal Mi
- Fator de participação para direções translacionais ΓX, ΓY, ΓZ
- Fator de participação para direções rotacionais ΓφX, ΓφY, ΓφZ
- Somas dos resultados
O fator de participação é definido da seguinte forma:
|
Mi |
Massa modal |
|
ui |
Vetor próprio de uma forma própria i |
|
M |
Matriz de massas |
|
Tj |
jta coluna da matriz T (transformação de eixos) |
Os fatores de participação, que também definem os graus de liberdade de rotação, estão descritos mais detalhadamente em [1]. O fator de participação Γi,j é adimensional para translações; para rotações, tem a unidade [m].
Massas em pontos da malha

No separador 'Massas em pontos da malha' estão listados os seguintes resultados:
- Massa para direções translacionais mX, mY, mZ
- Massa para direções rotacionais mφX, mφY, mφZ
- Somas das massas
Estes valores representam as massas atribuídas no caso de carga de análise modal e consideradas nos nós da malha de EF durante o cálculo. Dependem também das definições da análise modal. Para mais informações, consulte o capítulo Massas.
No final da tabela é indicada a soma das massas para cada direção.
Pode representar graficamente as massas nos pontos da malha no modelo. Para isso, utilize a categoria Massas no Navegador.
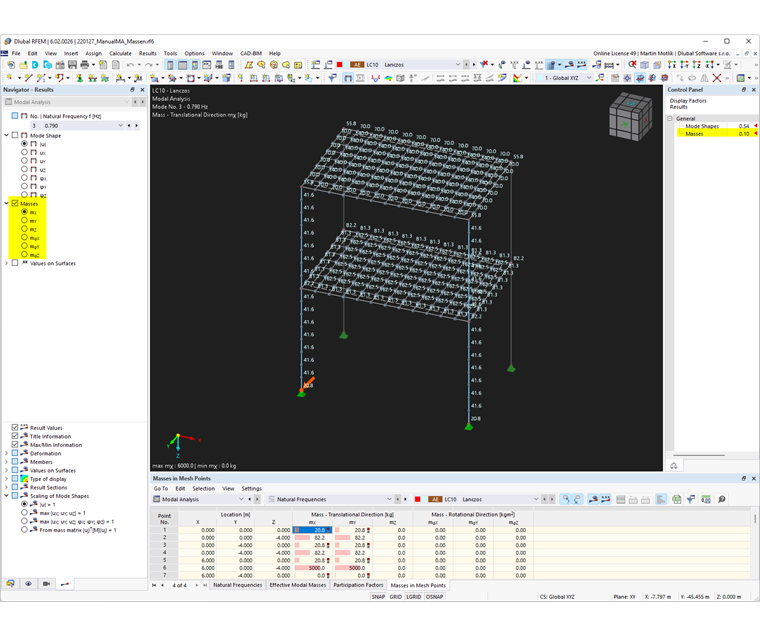
No painel de controlo tem a possibilidade de ajustar os fatores de ampliação para a representação gráfica das massas.