


La catégorie de résultats de tableau Fréquences propres contient les fréquences propres du système non amorti. Dans la barre de titre du tableau, vous pouvez basculer entre les résultats des cas de charge modaux.

Chaque fréquence du système possède un mode propre correspondant. Les modes propres sont également représentés graphiquement (voir l'image
Résultats de l'analyse modale
). Sélectionnez le mode propre dans le Navigateur ou utilisez les boutons
 et
 pour passer d'un mode propre à l'autre (voir l'image
Sélectionner un mode propre
). Vous pouvez également sélectionner la ligne correspondante dans le tableau pour afficher un mode propre spécifique dans la fenêtre de travail.
Fréquences propres
Le tableau 'Fréquences propres' (voir l'image Catégorie de résultats 'Fréquences propres') offre un aperçu des résultats suivants du système non amorti :
- Valeurs propres
- Fréquences angulaires
- Fréquences propres
- Périodes propres
L'équation du mouvement d'un système à plusieurs degrés de liberté sans amortissement est calculée avec la méthode de résolution prédéfinie.
M dépend à cet effet du type de matrice de masse .
|
uj |
Composante de translation (j est la direction X/Y/Z) |
|
𝜑j |
Composante de rotation (j est la direction X/Y/Z) |
La valeur propre λ [1/s²] est liée à la fréquence angulaire ω [rad/s] par λi = ωi2. La fréquence propre f [Hz] est alors déduite par f = ω / (2π). La période propre T [s] est l'inverse de la fréquence, déterminée par T = 1 / f.
Pour un système à plusieurs degrés de liberté (MDOF – multiple degrees of freedom), il existe plusieurs valeurs propres λi et les modes propres associés ui.
Masses modales effectives

L'onglet 'Masses modales effectives' contient un aperçu des résultats suivants :
- Masse modale Mi
- Masse modale effective pour les directions de translation meX, meY, meZ
- Masse modale effective pour les directions de rotation meφX, meφY, meφZ
- Facteur de masse modale effective pour les directions de translation fmeX, fmeY, fmeZ
- Facteur de masse modale effective pour les directions de rotation fmφX, fmφY, fmφZ
- Sommes des résultats
Les masses modales effectives décrivent la masse activée par chaque mode propre du système dans chaque direction.
La masse modale est définie comme suit :
Le vecteur propre ui d'un mode propre i est représenté dans l'équation Modes propres. M dépend du type de matrice de masse .
La masse modale Mi est indépendante de la direction. Elle varie cependant en fonction de la Normalisation des modes propres.
Les masses modales effectives mijeff décrivent les masses accélérées dans la direction j, où j = 1, 2, 3 pour la traduction et j = 4, 5, 6 pour la rotation – pour chaque mode propre i individuel. Ces masses sont indépendantes de la Normalisation des modes propres. Elles sont directement liées aux facteurs de participation Γi,j (voir l'équation Facteur de participation).
|
X, Y, Z |
Coordonnées globales du nœud EF pertinent |
|
X0, Y0, Z0 |
Coordonnées du centre de masse |
La matrice T existe pour chaque nœud EF.
Les masses modales effectives sont définies comme suit :
À la fin du tableau, la somme des masses modales effectives ∑me est indiquée. Dans les directions de translation, ces sommes sont égales à la masse totale de la structure ∑M. Sont exclues les masses qui ne sont pas activées, par exemple les masses dans les appuis fixes. La masse complète n'est atteinte que si toutes les valeurs propres du modèle sont calculées.
Le facteur de masse modale effective fme est nécessaire pour décider si un mode spécifique doit être pris en compte pour la méthode du spectre de réponse. Dans la section 4.3.3.3 de l'EN 1998-1, il est par exemple stipulé que « la somme des masses modales effectives des contributions modales à considérer doit atteindre au moins 90 % de la masse totale de la construction » et que « toutes les contributions modales dont les masses modales effectives dépassent 5 % de la masse totale doivent être prises en compte ».
Les facteurs de masse modale effective fme sont définis comme suit :
Pour plus d'informations sur l'analyse modale et les facteurs de masse modale effective, consultez Meskouris [2] et Tedesco [3].
Facteurs de participation
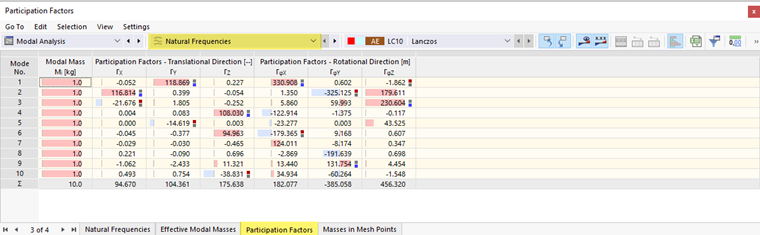
Dans l'onglet 'Facteurs de participation', les résultats suivants sont listés :
- Masse modale Mi
- Facteur de participation pour les directions de translation ΓX, ΓY, ΓZ
- Facteur de participation pour les directions de rotation ΓφX, ΓφY, ΓφZ
- Sommes des résultats
Le facteur de participation est défini comme suit :
|
Mi |
Masse modale |
|
ui |
Vecteur propre du mode propre i |
|
M |
Matrice des masses |
|
Tj |
je colonne de la matrice T (transformation d’axe) |
Les facteurs de participation, qui définissent également les degrés de liberté de rotation, sont décrits plus en détail dans [1]. Le facteur de participation Γi,j est sans dimension pour les traductions ; pour les rotations, il a l'unité [m].
Masses aux points de maillage

Dans l'onglet 'Masses aux points de maillage', les résultats suivants sont listés :
- Masse pour les directions de translation mX, mY, mZ
- Masse pour les directions de rotation mφX, mφY, mφZ
- Sommes des masses
Ces valeurs représentent les masses affectées dans le cas de charge analyse modale et prises en compte lors du calcul dans les nœuds du maillage EF. Elles dépendent également des paramètres de l'analyse modale. Pour plus d'informations, consultez le chapitre Masses.
À la fin du tableau, la somme des masses est indiquée pour chaque direction.
Vous pouvez représenter graphiquement les masses aux points de maillage sur le modèle. Utilisez à cet effet la catégorie Masses dans le Navigateur.
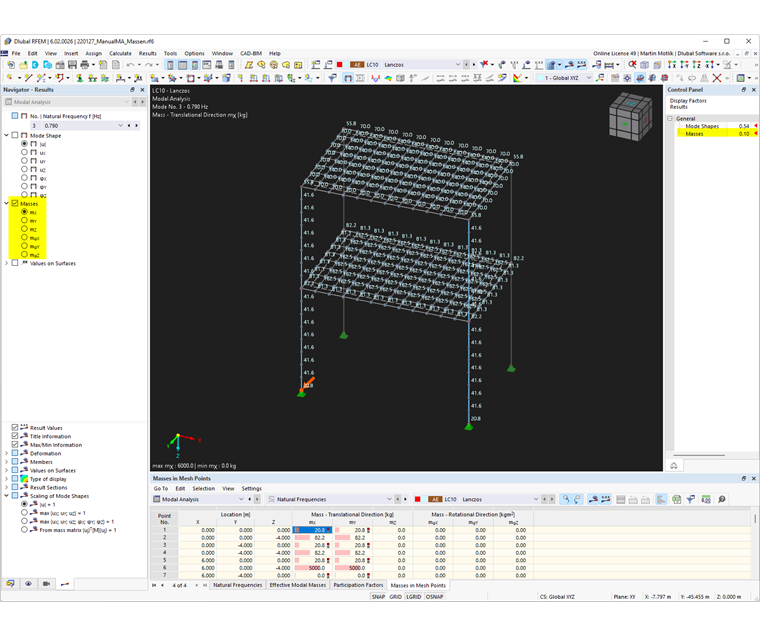
Dans le panneau de contrôle , vous avez la possibilité d'adapter les facteurs d'exagération pour la représentation graphique des masses.