


Kategoria wyników tabeli Częstotliwości drgań własnych zawiera częstotliwości drgań własnych układu nie tłumionego. W pasku tytułu tabeli można przełączać się między wynikami przypadków obciążeń modalnych.

Każda częstotliwość układu ma odpowiadającą jej postać drgań własnych. Postacie drgań własnych są również przedstawiane graficznie (patrz rysunek
Wyniki analizy modalnej
). Wybierz postać drgań własnych w Nawigatorze lub użyj przycisków
 i
 , aby przełączać się między postaciami drgań własnych (patrz rysunek
Wybór postaci drgań własnych
). Możesz również zaznaczyć odpowiedni wiersz w tabeli, aby wyświetlić określoną postać drgań własnych w oknie roboczym.
Częstotliwości drgań własnych
Tabela 'Częstotliwości drgań własnych' (patrz rysunek Kategoria wyników 'Częstotliwości drgań własnych') przedstawia przegląd następujących wyników układu nie tłumionego:
- Wartości własne
- Częstość kołowa
- Częstotliwość drgań własnych
- Okres drgań własnych
Równanie ruchu układu o wielu stopniach swobody bez tłumienia jest obliczane przy użyciu zadanej metody rozwiązania .
M zależy przy tym od typu macierzy mas .
|
uj |
Składowa translacyjna (j jest kierunkiem X/Y/Z) |
|
𝜑j |
Składowa obrotu (j jest kierunkiem X/Y/Z) |
Wartość własna λ [1/s²] jest powiązana z częstością kołową ω [rad/s] zależnością λi = ωi2. Częstotliwość drgań własnych f [Hz] jest następnie wyprowadzana ze wzoru f = ω / (2π). Okres drgań własnych T [s] jest odwrotnością częstotliwości, określaną jako T = 1 / f.
Dla układu o wielu stopniach swobody (MDOF – multiple degrees of freedom) istnieje wiele wartości własnych λi oraz odpowiadające im postacie drgań własnych ui.
Efektywne masy modalne

Karta 'Efektywne masy modalne' zawiera przegląd następujących wyników:
- Masa modalna Mi
- Efektywna masa modalna dla kierunków translacyjnych meX, meY, meZ
- Efektywna masa modalna dla kierunków rotacyjnych meφX, meφY, meφZ
- Współczynnik efektywnej masy modalnej dla kierunków translacyjnych fmeX, fmeY, fmeZ
- Współczynnik efektywnej masy modalnej dla kierunków rotacyjnych fmφX, fmφY, fmφZ
- Sumy wyników
Efektywne masy modalne opisują, jaka masa jest aktywowana przez każdą postać drgań własnych układu w każdym kierunku.
Masa modalna jest zdefiniowana w następujący sposób:
Wektor własny ui postaci drgań własnych i jest przedstawiony w równaniu Postacie drgań własnych. M zależy od typu macierzy mas .
Masa modalna Mi jest niezależna od kierunku. Zmienia się jednak w zależności od skalowania postaci drgań własnych.
Efektywne masy modalne mijeff opisują masy przyspieszane w kierunku j, przy czym j = 1, 2, 3 dla tłumaczenia oraz j = 4, 5, 6 dla rotacji – dla każdej pojedynczej postaci drgań własnych i. Masy te są niezależne od skalowania postaci drgań własnych. Są one w bezpośrednim związku ze współczynnikami udziału Γi,j (patrz równanie Współczynnik udziału).
|
X, Y, Z |
globalna współrzędna rozważanego węzła FE |
|
X0, Y0, Z0 |
Współrzędne środka ciężkości |
Macierz T istnieje dla każdego węzła ES.
Efektywne masy modalne są zdefiniowane w następujący sposób:
Na końcu tabeli podana jest suma efektywnych mas modalnych ∑me. W kierunkach translacyjnych sumy te są równe masie całkowitej konstrukcji ∑M. Wyłączone są masy, które nie są aktywowane, na przykład masy w podporach stałych. Pełna masa zostaje osiągnięta tylko wtedy, gdy obliczone zostały wszystkie wartości własne modelu.
Współczynnik efektywnej masy modalnej fme jest potrzebny do oceny, czy określona postać musi być uwzględniona w metodzie spektrum odpowiedzi. W EN 1998-1, rozdział 4.3.3.3, określono na przykład, że „suma efektywnych mas modalnych uwzględnianych udziałów modalnych musi osiągać co najmniej 90 % masy całkowitej budowli” oraz że „należy uwzględnić wszystkie udziały modalne, których efektywne masy modalne przekraczają 5 % masy całkowitej”.
Współczynniki efektywnych mas modalnych fme są zdefiniowane w następujący sposób:
Więcej informacji na temat analizy modalnej oraz współczynników efektywnych mas modalnych można znaleźć w Meskouris [2] oraz Tedesco [3].
Współczynniki udziału
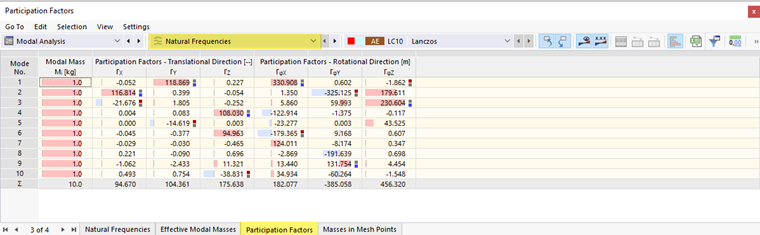
Na karcie 'Współczynniki udziału' wymienione są następujące wyniki:
- Masa modalna Mi
- Współczynnik udziału dla kierunków translacyjnych ΓX, ΓY, ΓZ
- Współczynnik udziału dla kierunków rotacyjnych ΓφX, ΓφY, ΓφZ
- Sumy wyników
Współczynnik udziału jest zdefiniowany w następujący sposób:
|
Mi |
Masa modalna |
|
ui |
Wektor własny postaci własnej i |
|
M |
Macierz masy |
|
Tj |
Kolumna jta macierzy T (transformacja osi) |
Współczynniki udziału, które definiują również stopnie swobody rotacji, są bliżej opisane w [1]. Współczynnik udziału Γi,j jest bezwymiarowy dla tłumaczeń; dla obrotów ma jednostkę [m].
Masy w punktach siatki

Na karcie 'Masy w punktach siatki' wymienione są następujące wyniki:
- Masa dla kierunków translacyjnych mX, mY, mZ
- Masa dla kierunków rotacyjnych mφX, mφY, mφZ
- Sumy mas
Wartości te reprezentują masy, które zostały przypisane w przypadku obciążenia analizy modalnej i uwzględnione przy obliczaniu w węzłach siatki ES. Zależą one również od ustawień analizy modalnej. Więcej informacji można znaleźć w rozdziale Masy.
Na końcu tabeli podana jest suma mas dla każdego kierunku.
Masy w punktach siatki można przedstawić graficznie na modelu. W tym celu użyj kategorii Masy w Nawigatorze.
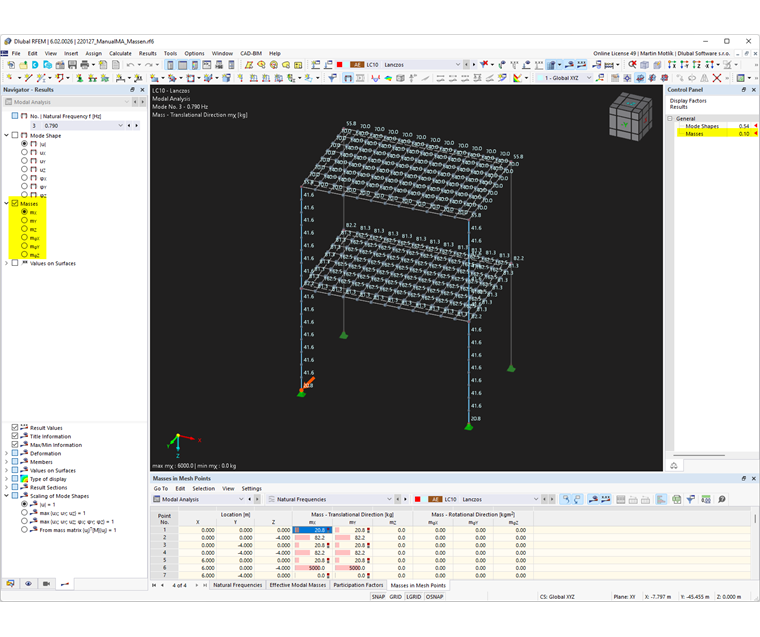
W panelu sterowania masz możliwość dostosowania współczynników wykadrowania dla graficznej prezentacji mas.