


Quast
Ce modèle permettant de prendre en compte l'effet du béton en traction entre les fissures repose sur une courbe contrainte-déformation définie du béton en traction (diagramme rectangulaire).
Les hypothèses fondamentales de l'approche de Quast peuvent être résumées comme suit :
- Effet total du béton en traction jusqu'à l'atteinte de la déformation de fissuration du béton εcr,R ou de la résistance en traction théorique du béton fct,R.
- Effet raidisseur réduit du béton dans la zone en traction en fonction de la déformation de béton présente.
- Aucune prise en compte du raidissement en traction après le début de l'écoulement de la barre d’armature déterminante.
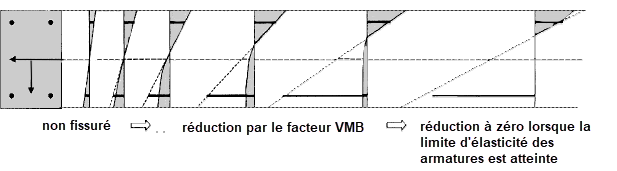
En résumé, cela signifie que la résistance en traction théorique fct,R n'est pas une valeur fixe, mais qu'elle se rapporte à la déformation présente dans la fibre d'acier (en traction) déterminante. La résistance maximale en traction fct,R diminue à partir de la déformation de fissuration du béton εcr,R définie jusqu'à l'atteinte de la déformation à la limite d'élasticité de l'acier d'armature dans la fibre d'acier déterminante, de manière linéaire (pour nVMB = 1) jusqu'à zéro. Ceci est réalisé grâce à la courbe contrainte-déformation illustrée dans l'image ci-dessous dans la zone en traction du béton (diagramme rectangulaire) et à la détermination d'un facteur de réduction VMB (raidissement en traction du béton).

Dans l'image suivante, les états de contraintes pour une sollicitation croissante avec raidissement en traction sont représentés de manière schématique.
La courbe contrainte-déformation dans la zone en traction peut être décrite par les équations suivantes :
pour 0 < ε < εcr,R pour ε > εcr,R- La plénitude de la parabole dans la première section peut être contrôlée par l'exposant nPR.
- L'exposant doit être ajusté de manière à ce que la transition de la compression vers la traction se fasse autant que possible avec le même module d’élasticité.
Pour la détermination du facteur de réduction VMB, la déformation au niveau de la fibre d'acier la plus sollicitée en traction est utilisée. La position du point de référence est illustrée dans le graphique suivant.

Le facteur de réduction VMB diminue avec l'augmentation de la déformation de l'acier. Dans le diagramme du facteur VMB (voir image ci-dessous), on constate que le facteur VMB est réduit à zéro exactement au début de l'écoulement de l'armature.
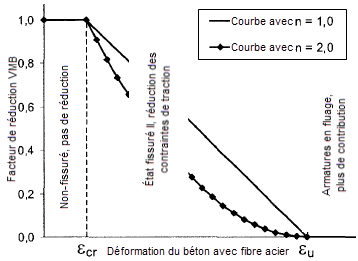
L'évolution du facteur de réduction VMB dans l'état II (ε > εcr,R) peut être contrôlée par l'exposant nVMB.
- Selon Pfeiffer [2], les valeurs empiriques sont nVMB = 1 (linéaire) à nVMB = 2 (parabole) pour les éléments structurelles sollicités en flexion.
- Quast [3] utilise dans son modèle l'exposant nVMB = 1 (linéaire) et obtient ainsi une bonne concordance lors du recalcul d'essais sur poteaux.
- Selon Pfeiffer [2], des essais de traction purs peuvent être représentés avec nVMB = 2 avec une concordance acceptable.
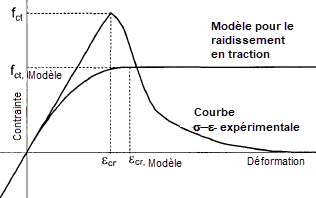
L'hypothèse d'un diagramme rectangulaire pour la zone de traction fissurée du béton doit être considérée comme une aide au calcul. À première vue, il existe de grandes différences avec les courbes contrainte-déformation déterminées expérimentalement du béton seul côté traction.
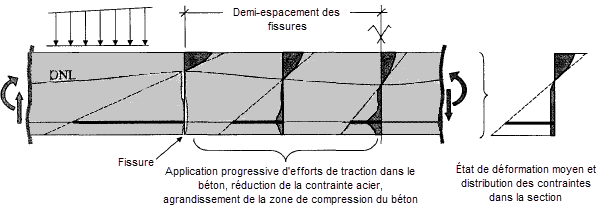
Lors de l'examen des contraintes présentes dans une section en béton armé sollicitée en flexion, on constate que le diagramme rectangulaire est tout à fait capable de décrire les déformations et contraintes en moyenne. Dans une poutre de flexion, un corps de béton se forme entre deux fissures. Celui-ci agit comme une sorte de voile dans lequel des efforts de traction sont progressivement réintroduits par l'armature. Il en résulte une évolution très irrégulière de la contrainte et de la déformation. En moyenne, cependant, un plan de déformation avec une évolution parabolo-rectangulaire peut être établi, permettant de saisir la courbure moyenne.
Pour le modèle de Quast, les valeurs de calcul à utiliser ont été proposées comme suit
- pour la résistance en traction fct,R
- pour la déformation de fissuration du béton εcr,R
La valeur de calcul de la résistance en traction fct,R est donc inférieure aux prescriptions de l'Eurocode. Ceci s'explique par la description de la loi de comportement et la détermination du facteur de réduction VMB, dans laquelle la contrainte de traction supposée et l'effort de traction résultant ne sont réduits que lentement après dépassement de la déformation de traction. Pour une déformation de 2 ⋅ εcr, il subsiste une contrainte de traction agissante d'environ 0.95 ⋅ fct,R. Ainsi, lors d'une flexion, la réduction de la rigidité peut être bien prédite. En cas de sollicitation pure en traction, les valeurs mentionnées ci-dessus pour fct,R sont trop faibles. Ici, selon Pfeiffer [2], les valeurs de l'EC 2 doivent être utilisées pour la valeur de calcul de la résistance en traction. Les valeurs recommandées par Quast [3] pour fct,R = 1/20 ⋅ fcm peuvent être atteintes en prenant 60 % des résistances en traction indiquées dans l'EC 2. Avec fct,R = 0.6 ⋅ fctm, la fissuration de la section est certes prédite trop tôt. Mais d'autre part, une réduction de la résistance en traction sous charge permanente (environ 70 %) ou une charge temporairement plus élevée (par exemple l'application brève de la combinaison d’actions rare), conduisant à une zone en traction endommagée, est déjà prise en compte. Les différentes valeurs de calcul pour la zone en traction du béton peuvent être décrites comme suit :
Approche modifiée selon Quast
L'approche modifiée selon Quast utilise la même résistance en traction théorique fct,R que l'approche selon Quast (voir section précédente), mais une courbe cible σ̂(ε) propre et plus simple : elle croît linéairement de zéro jusqu'à la résistance en traction fct,R (à la déformation fct,R/E, avec le module d’élasticité E du béton) et reste ensuite constante. Il n'y a pas de composante parabolique ; l'exposant nt et la déformation de fissuration du béton εcr,R de l'approche selon Quast ne sont pas utilisés. En outre, le mode d'application à la contrainte du béton diffère :
- Dans l'approche selon Quast, la contrainte du béton dans la zone en traction est directement fixée à la valeur de la courbe cible (σc = σ̂(ε), voir courbe cible dans la section « Quast ») ; cela peut signifier, par rapport à la contrainte du modèle de matériau de base non modifié, aussi bien une augmentation qu'une réduction.
- Dans l'approche modifiée, la courbe cible est au contraire ajoutée de manière purement additive à la contrainte du béton σc,Basis(ε) fournie par le modèle de matériau de base (par exemple modèle d'endommagement).
|
σ̂(ε) |
Courbe de contrainte visée, selon Quast ou modifiée selon Quast, voir la section respective |
|
σc |
Contrainte du béton dans la zone en traction |
|
σc,Basis(ε) |
Contrainte du béton du modèle de matériau de base, par exemple modèle d'endommagement |
|
Δσc |
Majoration additionnelle de raidissement en traction sur la contrainte du béton |
|
σc |
Contrainte du béton dans la zone en traction |
|
σc,Basis(ε) |
Contrainte du béton du modèle de matériau de base, par exemple modèle d'endommagement |
|
Δσc |
Majoration additive de rigidité en traction sur la contrainte du béton |
La contrainte du béton ne peut donc être que augmentée par la rigidité en traction, jamais réduite. Cette procédure additive est numériquement plus robuste que la variante contraignante selon Quast, car elle ne conduit pas à un saut de rigidité abrupt lorsque la contrainte du matériau de base dépasse déjà la courbe cible.
Mise en œuvre dans le programme : extension de rigidité en traction anisotrope locale
Lors de l'utilisation d'un modèle d'endommagement du béton, la rigidité en traction est représentée par lextension de rigidité en traction anisotrope locale [4]. À chaque point d'intégration de béton, une contrainte de traction liée à l'armature est superposée à la réponse du matériau de base du béton, dont l'évolution cible est déterminée soit selon l'approche de Quast, soit selon l'approche modifiée de Quast. La correction est calculée de manière locale (par point d'intégration) et anisotrope (séparément dans les deux directions principales de déformation) ; l'angle entre la direction de l'armature et la direction principale de traction respective est explicitement pris en compte.
Facteur d'activation
À chaque point d'intégration de béton, les déformations principales ε1, ε2 et l'angle de déformation principale associé θp sont déterminés ; seules les directions de traction sont pertinentes pour la rigidité en traction (voir ci-dessous, facteur de position). Chaque couche d'armature j contribue via trois facteurs partiels multiplicatifs au facteur d'activation αk de la direction principale k :
|
Δαj,k |
Contribution de la couche d'armature j au facteur d'activation de la direction principale k |
|
gj |
Facteur de capacité de la couche d'armature j |
|
aj,k |
Facteur d'angle entre la couche d'armature j et la direction principale k |
|
pj |
Facteur de position de la couche d'armature j |
|
εs,j |
Déformation de la couche d'armature j |
|
εc |
Déformation du béton |
|
z |
Position sur l'épaisseur de la section (coordonnée de profondeur) |
|
Δθ |
Angle entre la direction des armatures et la direction de traction principale |
|
εeq,s,j |
Déformation équivalente au lieu de la couche d'armature j |
|
εeq,c |
Déformation équivalente dans la couche de béton considérée |
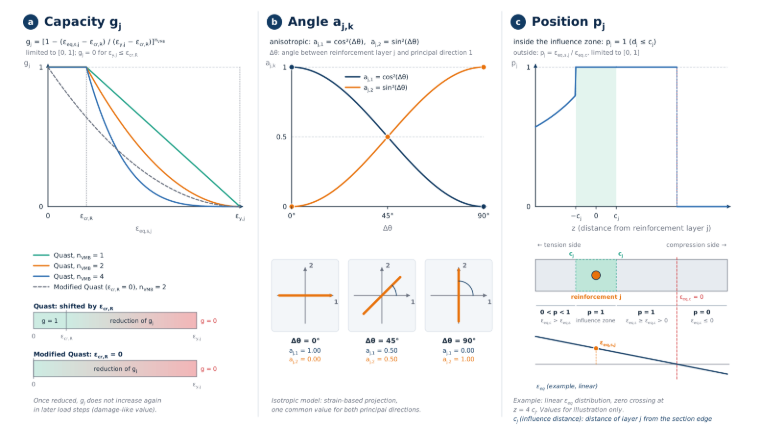
- gj (facteur de capacité) : diminue avec l'augmentation de la déformation de l'armature et devient nul à l'atteinte de la déformation à la limite d'élasticité de l'armature ; les déformations de l'armature et à la limite d'élasticité sont chacune décalées de la déformation de fissuration du béton (voir ci-dessous, facteur de capacité).
- aj,k (facteur d'angle) : pour le modèle d'endommagement anisotrope, cos2(Δθ) pour la direction principale 1 et sin2(Δθ) pour la direction principale 2, où Δθ est l'angle entre la couche d'armature et la direction principale 1 ; la somme des deux facteurs est toujours 1. Pour le modèle d'endommagement isotrope, la projection basée sur la déformation décrite ci-dessus s'applique à la place, fournissant la même valeur pour les deux directions principales.
- pj (facteur de position) : 1 à l'intérieur de la zone d'influence de la couche d'armature considérée (distance dj ≤ distance d'influence cj, symétrique des deux côtés de l'armature) ; en dehors de cette zone, le facteur ne dépend plus de la distance, mais du rapport des déformations équivalentes au niveau de la couche d'armature et de la couche de béton considérée (voir ci-dessous, facteur de position).
Déformation équivalente
Dans les facteurs gj et pj, la déformation n'intervient pas comme déformation pure de barre de l'armature ou comme déformation pure du béton, mais comme déformation équivalente qui prend en compte le coefficient de Poisson μ du béton et l'état de déformation à l'endroit considéré dans la direction de l'armature :
Elle est évaluée deux fois : à l'emplacement de la couche d'armature j (εeq,s,j) et dans la couche de béton considérée (εeq,c), chaque fois dans le système de coordonnées local de la même couche d'armature j. Ici, ε∥ est la déformation dans la direction de la couche d'armature et ε⊥ la déformation perpendiculaire à celle-ci. Les directions principales de la section n'interviennent pas ici ; ε∥ n'est donc pas toujours la plus grande des deux valeurs. Ainsi, la réduction de la capacité suit l'ouverture réelle du béton le long de l'armature. Ces déformations équivalentes interviennent dans la formule de la contribution au facteur d'activation.
Facteur de capacité
Le facteur de capacité passe de 1 à 0 lorsque la déformation équivalente de l'armature augmente de la déformation de fissuration du béton εcr,R jusqu'à la déformation à la limite d'élasticité εy,j de l'armature ; les déformations de l'armature et à la limite d'élasticité sont donc décalées de la déformation de fissuration du béton :
Si εy,j ≤ εcr,R, alors gj = 0. L'exposant nVMB (saisie « Exposant de la parabole du facteur de réduction après première fissuration ») est une donnée de matériau utilisée de manière identique pour la méthode selon Quast et pour la méthode selon Quast modifiée et doit toujours être indiquée. La déformation de fissuration du béton εcr,R correspond, pour la méthode selon Quast, à la saisie « Déformation de fissuration théorique » (voir section section « Quast »). Dans l'approche modifiée selon Quast, le facteur de capacité est calculé avec εcr,R = 0 ; le décalage est supprimé.
Le facteur de capacité agit sur les pas de charge comme une valeur d'endommagement : une fois que gj a diminué, il ne remonte plus dans les pas de charge suivants. Le résultat d'un calcul multi-étapes peut donc être inférieur à la valeur de la formule pour la déformation du pas de charge actuel, mais jamais supérieur.
Facteur de position
À l'intérieur de la zone d'influence de la couche d'armature, c'est-à-dire pour les couches de béton situées à une distance dj ≤ cj de la couche, pj = 1 s'applique ; la zone est symétrique des deux côtés de l'armature. Ici, dj est la distance de la couche de béton considérée à la couche d'armature j et cj la distance d'influence. La distance d'influence est égale à la distance du centre de la couche à la surface de section la plus proche, cj = max(0, h/2 − |zs,j|), avec l'épaisseur de section h et la position zs,j de la couche d'armature par rapport à la surface médiane, et est déterminée individuellement pour chaque couche d'armature. Elle ne correspond pas à l'enrobage béton saisi : elle est comptée jusqu'au centre de la couche, et les couches plus profondes ont une distance d'influence plus grande. Si une couche se trouve au centre de la section, cj = h/2 et pj est égal à 1 sur toute la section. Plus loin de l'armature (dj > cj), le facteur résulte du rapport des déformations équivalentes à l'emplacement de l'armature et dans la couche de béton considérée, limité à [0, 1] :
Cette évolution n'est pas une fonction fixe de dj/cj : les deux déformations équivalentes dépendent de l'état de déformation actuel, la forme change donc selon le cas de charge. Le graphique la montre pour une évolution linéaire de la déformation exemplaire sur l'épaisseur de section.
Le facteur de position est calculé pour chaque point de la section et chaque couche d'armature, y compris pour les points situés sur le côté opposé de la section. Le fait qu'une rigidité en traction agisse ou non en un point est décidé indépendamment par une déformation équivalente propre : seule une déformation équivalente positive (traction) peut activer la rigidité en traction pour la direction principale respective ; à zéro ou en compression, jamais, quelle que soit la valeur de pj. La déformation équivalente est formée à partir de la déformation du modèle de matériau de base dans la direction principale considérée, superposée à une composante couplée via le coefficient de Poisson sur la base des déformations principales réelles. Elle n'est ni la déformation équivalente εeq,s,j ni εeq,c et ne dépend d'aucune couche d'armature spécifique.
Les contributions de toutes les couches d'armature sont fusionnées via des p-normes en deux facteurs de la direction principale k : le facteur géométrique ak et le facteur de capacité fusionné gk. Les pondérations des couches d'armature sont wj = pj ⋅ aj,k :
Le facteur de capacité n'est donc pas moyenné, mais fusionné pondéré avec le même exposant p que le facteur géométrique : les couches avec une pondération plus grande interviennent nettement plus fortement, et la couche déterminante en un point peut donc changer entre les pas de charge. Ce n'est qu'après la fusion que gk est limité à 5 % par le bas, afin qu'une couche d'armature individuelle, déjà plastifiée mais géométriquement pertinente, ne tire pas complètement à zéro l'activation dans une couche de béton peu sollicitée. La limite inférieure n'agit ni sur les gj individuels ni à l'intérieur de la p-norme. Le facteur d'activation de la direction principale k résulte des deux facteurs et est limité à [0, 1] :
|
Δαj,k |
Contribution de la couche d'armature j au facteur d'activation de la direction principale k |
|
p |
Exposant de l'agrégateur de norme p, valeur habituelle p = 8. Attention à ne pas confondre avec le facteur de position pj, même lettre, autre signification. |
|
αk |
Facteur d'activation de la direction principale k |
Sans la limite inférieure et sans la limitation à 1, le produit ak ⋅ gk est égal à la p-norme des contributions Δαj,k de la formule de la contribution au facteur d'activation.
Mise en œuvre pour Quast et Quast modifié
La contrainte cible dans la direction principale k est donnée par :
|
αk |
Facteur d'activation de la direction principale k |
|
εk |
Déformation principale dans la direction k |
|
σtarget,k |
Tension cible dans la direction principale k |
|
σ̂(ε) |
Courbe de contrainte cible, selon Quast ou selon Quast modifiée, voir la section respective |
Pour la courbe de contrainte cible sous-jacente σ̂(ε), deux variantes sont disponibles, dont les fondements théoriques sont décrits dans les sections précédentes. Les deux courbes ne contiennent aucune réduction par le facteur de capacité ; celle-ci agit exclusivement via gj :
| Variante | Courbe de contrainte cible issue de | Comportement | Recommandation |
|---|---|---|---|
| selon Quast | section « Quast » | contraignante : peut ajouter aussi bien que retirer de la contrainte de traction pour amener la réponse moyenne à la valeur cible | lors du calage sur un comportement moyen contrainte-déformation en traction prédéfini |
| selon Quast modifié | section « Approche modifiée selon Quast » | purement additive (Δσk ≥ 0) : ajoute de la contrainte de traction uniquement si la valeur cible dépasse la contrainte actuelle du béton | réglage par défaut (numériquement plus robuste) |
Mise en œuvre pour Quast
À activation complète, la mise en œuvre correspond à la prescription directe de la courbe cible pour la contrainte du béton décrite dans la section « Quast ». En général, la contrainte du béton dans la direction principale k résulte d'une superposition pondérée de la contrainte cible et de la contrainte σc,Basis du modèle de matériau de base :
Pour ak = 1 et gk = 1, il s'agit de la prescription directe de la courbe cible ; pour ak = 0, la contrainte du modèle de matériau de base reste inchangée.
Mise en œuvre pour Quast modifié
À activation complète, la mise en œuvre correspond à l'ajout purement additif de la section « Approche modifiée selon Quast ». À activation partielle, l'ajout intervient proportionnellement, selon les facteurs partiels du facteur d'activation, dans la contrainte du béton.


